Nex-N2.5:所见,即行动
面向真实环境长程任务的新一代能动性模型系列。
Nex-AGI 正式推出新一代能动性模型系列 Nex-N2.5。
Nex-N2.5 提供 mini、Pro 和 Max 三种规模。Nex-N2.5-mini 与 Nex-N2.5-Pro 延续 Nex-N2 的多模态基础,重点增强计算机使用、网页浏览和基于视觉反馈的智能体能力。Nex-N2.5-Max 基于 1.6 万亿参数的纯文本混合专家(MoE)基座模型,完成了我们首次万亿参数规模的完整后训练。
面向真实环境中的长程任务,Nex-N2.5 进一步增强了通过视觉反馈持续行动与自我校正的能力。模型能够操作计算机和浏览器,也能自主执行、测试程序。视觉成为智能体感知环境、验证结果并推进任务的关键接口。
在此基础上,我们进一步扩展了智能体训练环境、任务类型与生产力场景,并首次完成万亿参数规模的系统性后训练。更广的任务覆盖和更丰富的环境反馈,让 Nex-N2.5 在科学研究、知识工作及复杂生产力任务中取得进一步提升,也为更大规模模型的能动性训练积累了实践经验。
Nex-AGI 将继续协同推进模型训练、基础设施与真实智能体场景的研发。
模型开源
Nex-N2.5 系列将开放模型权重,并提供在线托管服务。
- Nex-N2.5-Max: Hugging Face | ModelScope
- Nex-N2.5-Pro: Hugging Face | ModelScope
- Nex-N2.5-mini: Hugging Face | ModelScope
- 在线服务: OpenRouter(Nex-N2.5-Pro) | OpenRouter(Nex-N2.5-mini)
- 官方网站: Nex-AGI
欢迎开发者和企业接入、试用 Nex-N2.5,并向我们反馈使用体验。
性能评测
我们从编程、智能体工作流、计算机使用和多模态理解等方面评估 Nex-N2.5。
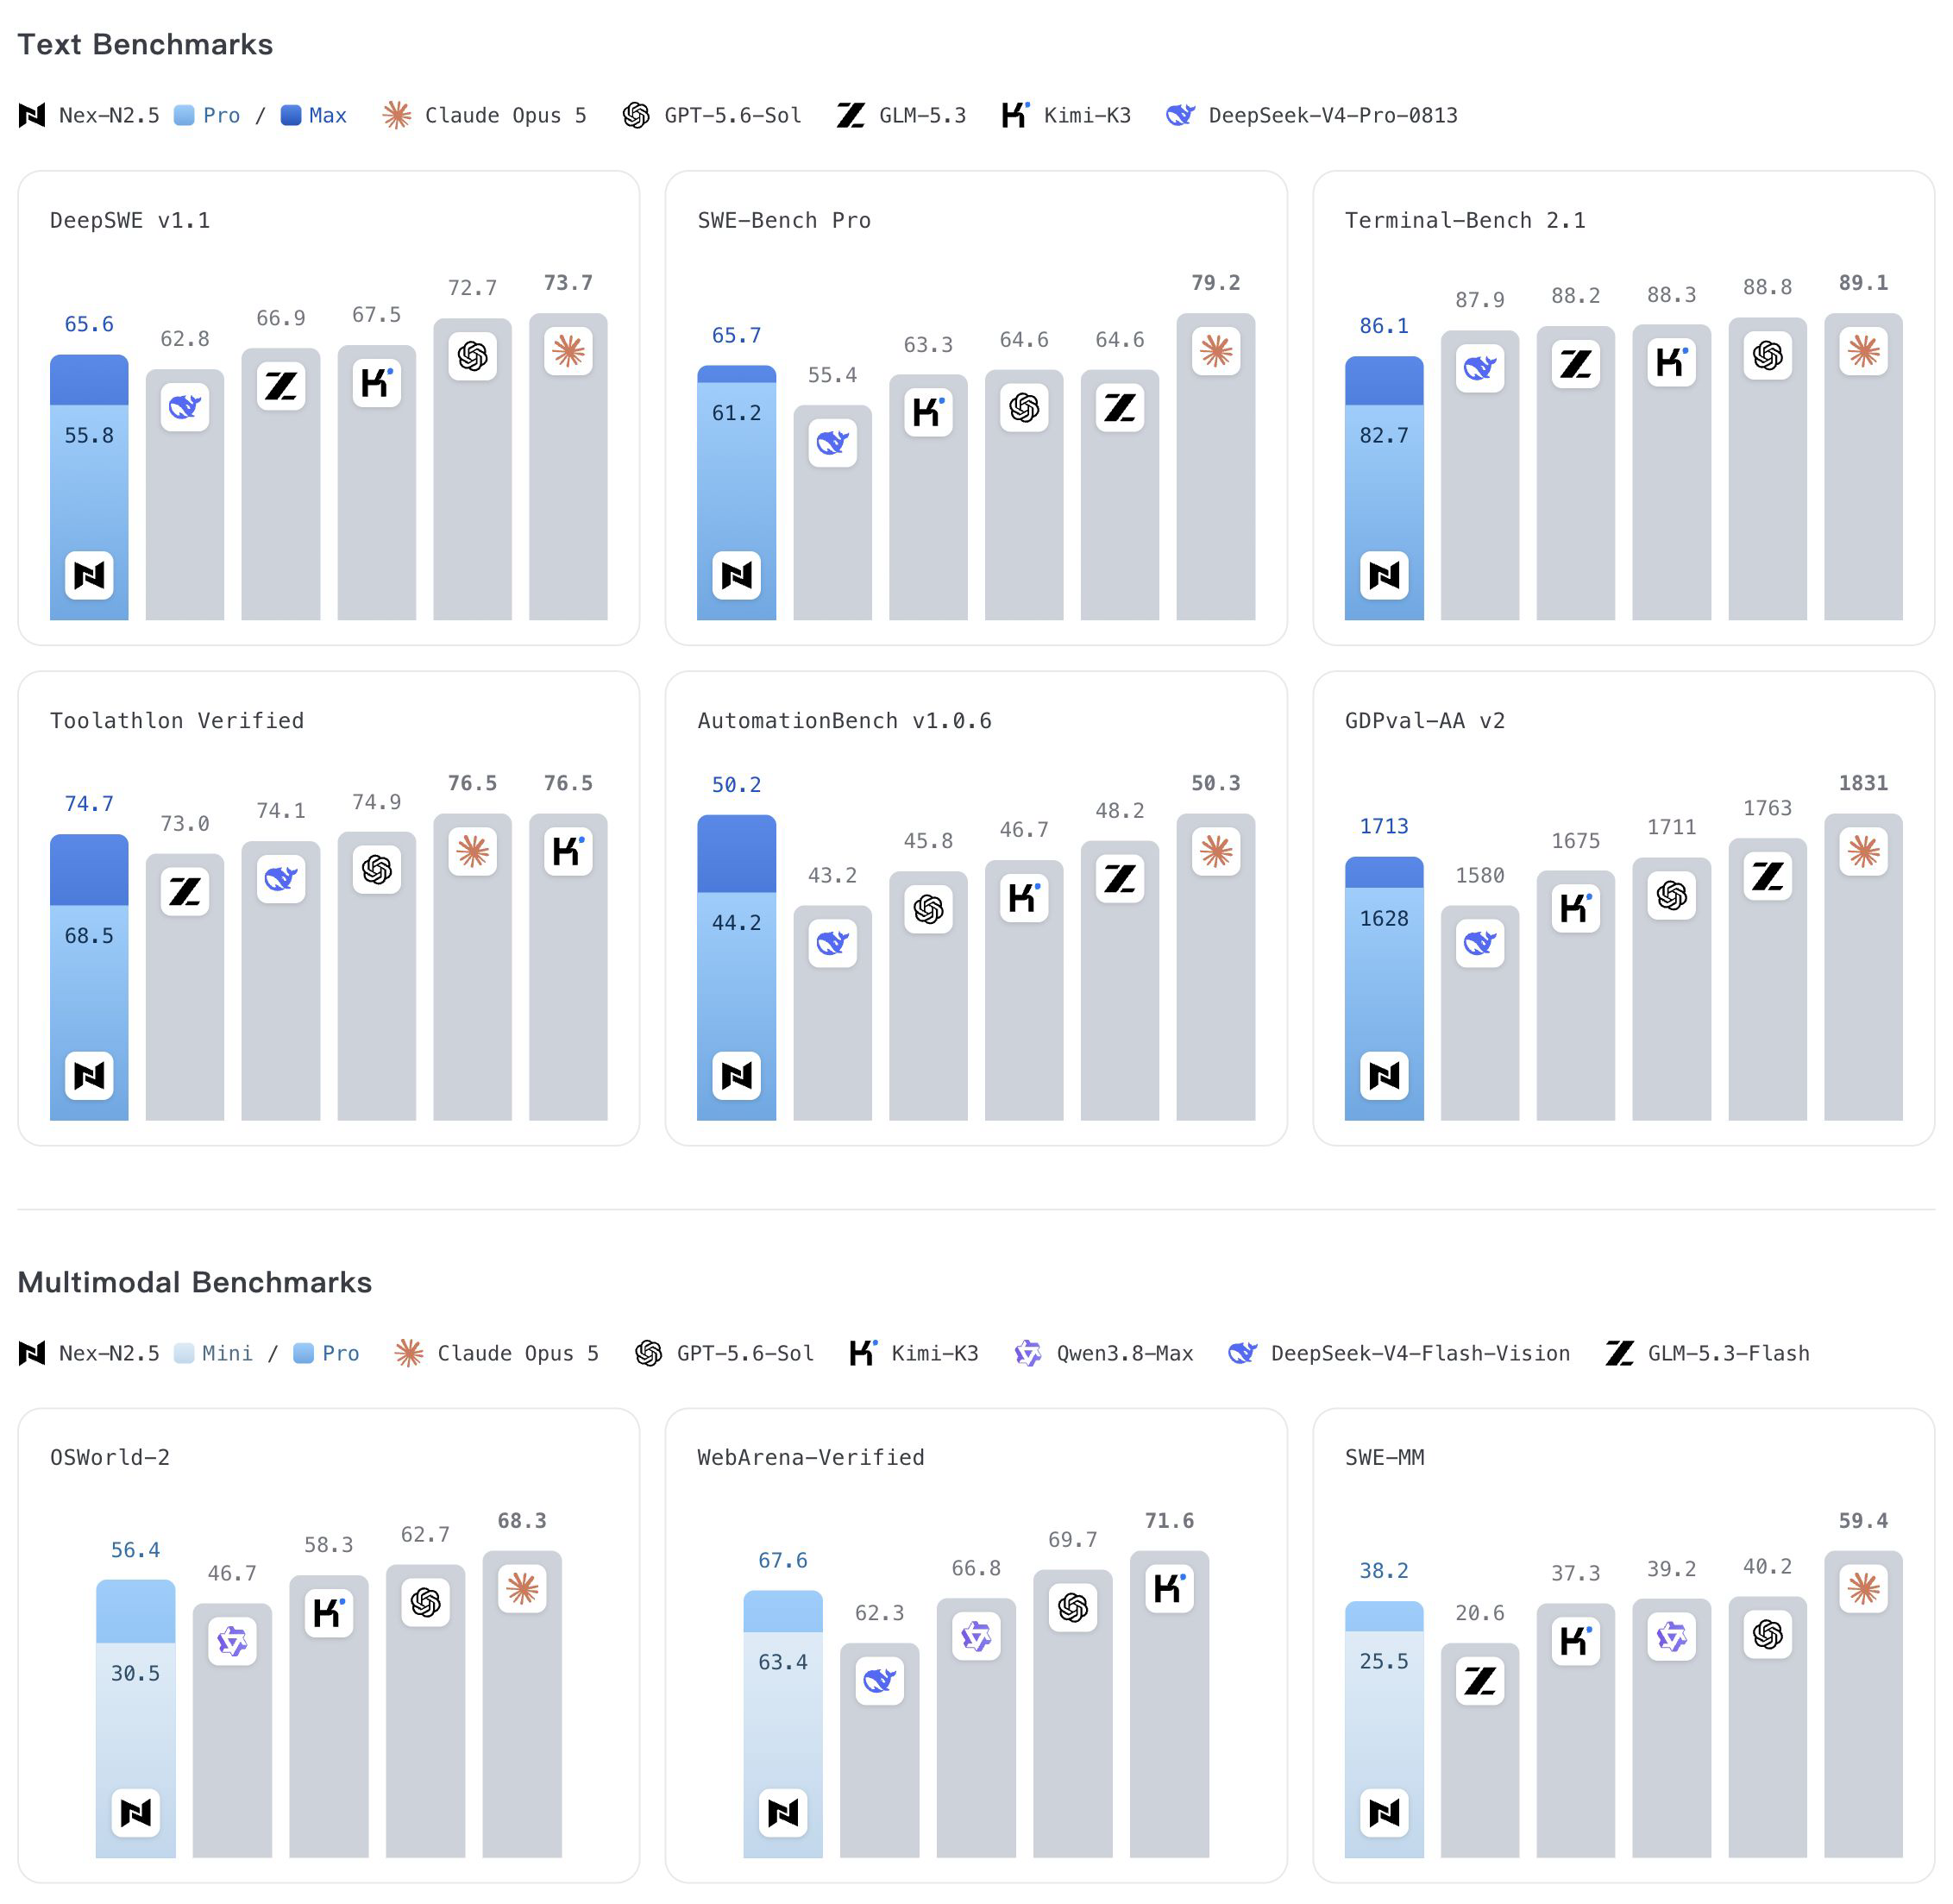
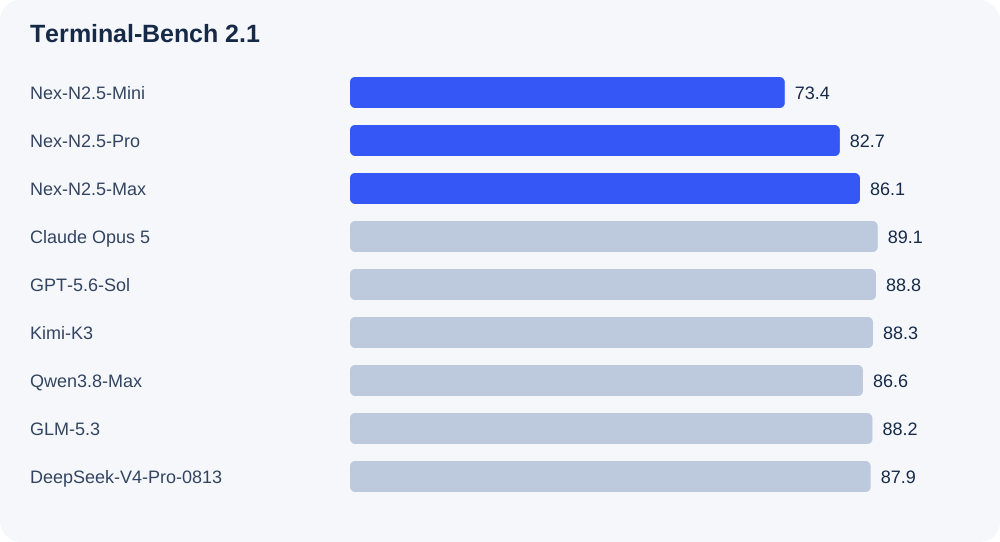
下表比较 Nex-N2.5-mini、Nex-N2.5-Pro、Nex-N2.5-Max 与其他领先模型在各项评测中的表现。1、2 粗体表示该项评测的最优结果,包括并列最优;“—”表示暂无数据。10
文本能力评测
| 评测基准 | Nex-N2.5-mini | Nex-N2.5-Pro | Nex-N2.5-Max | Claude Opus 5 | GPT-5.6 Sol | Kimi-K3 | GLM-5.3 | DeepSeek-V4-Pro-08134 | Qwen3.8-Max |
|---|---|---|---|---|---|---|---|---|---|
| 编程3 | |||||||||
| Terminal-Bench 2.1 | 73.4 | 82.7 | 86.1 | 89.1 | 88.8 | 88.3 | 88.2 | 87.9 | 86.6 |
| SWE-Bench Pro | 43.8 | 61.2 | 65.7 | 79.2 | 64.6 | 63.3 | 64.6 | 55.4 | 67.7 |
| DeepSWE v1.1 | 36.1 | 55.8 | 65.6 | 73.7 | 72.7 | 67.5 | 66.9 | 62.8 | 69.3 |
| 智能体能力 | |||||||||
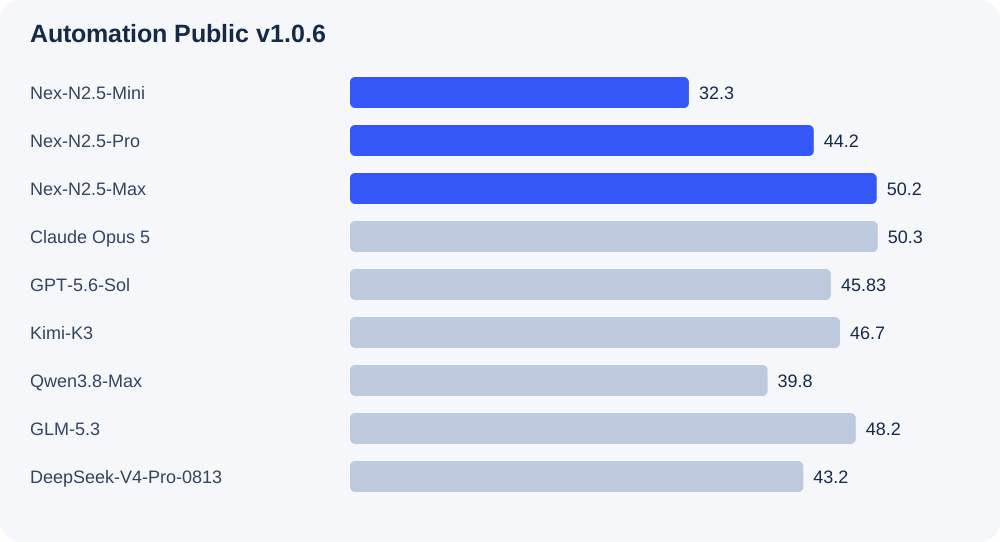
| AutomationBench v1.0.65 | 32.3 | 44.2 | 50.2 | 50.3 | 45.8 | 46.7 | 48.2 | 43.2 | 39.8 |
| Toolathlon Verified | 54.6 | 68.5 | 74.7 | 76.5 | 74.9 | 76.5 | 73.0 | 74.1 | 72.5 |
| GDPval-AA v2 | 1446 | 1628 | 1713 | 1831 | 1711 | 1675 | 1763 | 1580 | 1717 |
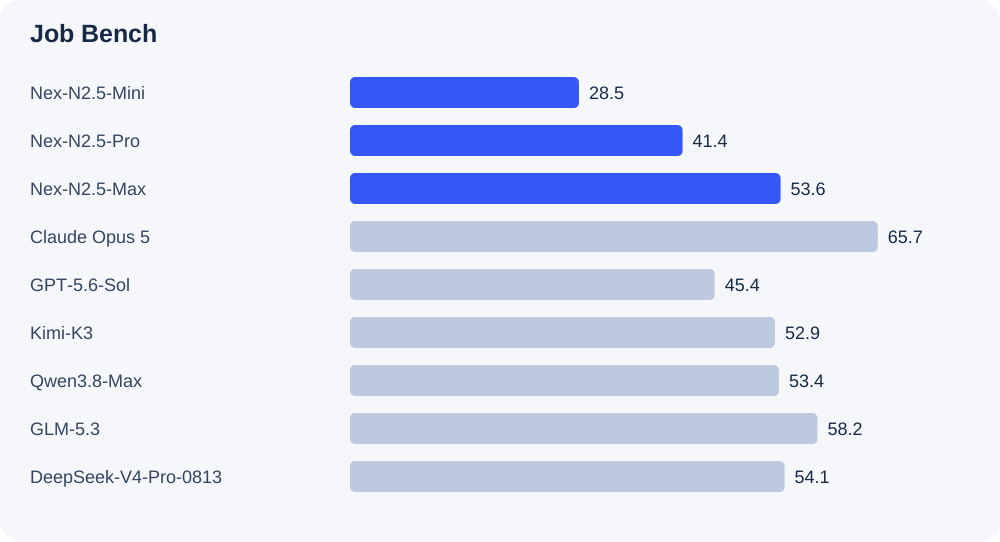
| Job Bench | 28.5 | 41.4 | 53.6 | 65.7 | 45.4 | 52.9 | 58.2 | 54.1 | 53.4 |
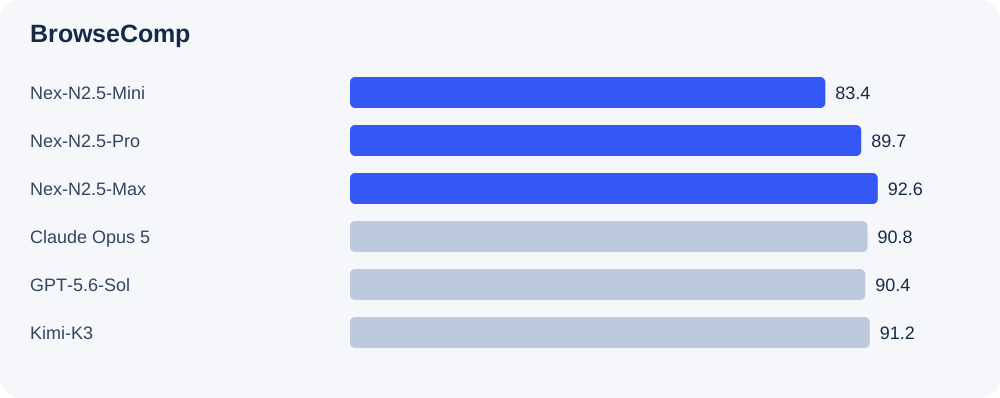
| BrowseComp6 | 83.4 | 89.7 | 92.6 | 90.8 | 90.4 | 91.2 | — | — | — |
多模态能力评测
| 评测基准 | Nex-N2.5-mini | Nex-N2.5-Pro | MiniMax-M3 | Claude Opus 5 | GPT-5.6 Sol | Kimi-K3 | GLM-5.3-Flash | DeepSeek-V4-Flash-Vision | Qwen3.8-Max |
|---|---|---|---|---|---|---|---|---|---|
| OSWorld-Verified8 | 71.2 | 82.2 | 75.2 | 83.4 | 83.2 | 84.8 | 62.3 | 76.7 | 86.1 |
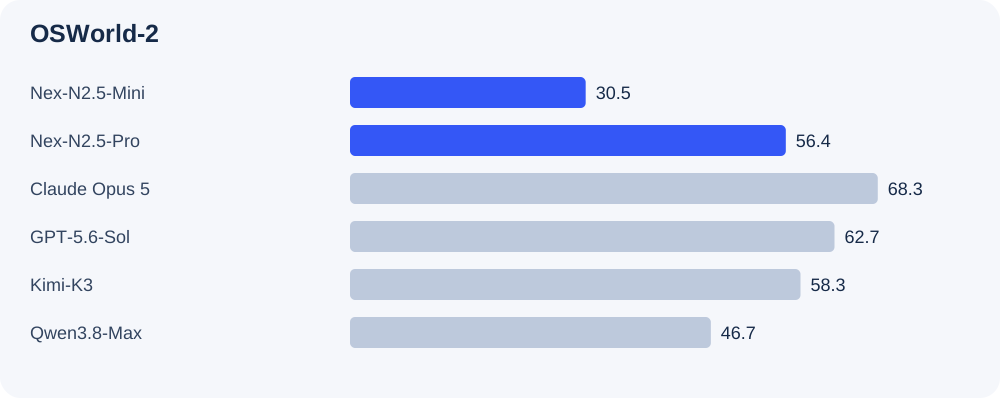
| OSWorld-2 | 30.5 | 56.4 | 22.3 | 68.3 | 62.7 | 58.3 | — | — | 46.7 |
| WebTest8, 9 | 48.6 | 52.8 | — | — | 54.0 | — | — | — | 52.3 |
| WebArena-Verified8 | 63.4 | 67.6 | — | — | 69.7 | 71.6 | — | 62.3 | 66.8 |
| OSWorld-G | 82.9 | 87.4 | — | 76.8 | 77.7 | 79.6 | 83.3 | 59.4 | 84.9 |
| Vision2Web7 | 52.9 | 68.2 | 59.0 | — | 79.8 | — | — | — | 75.1 |
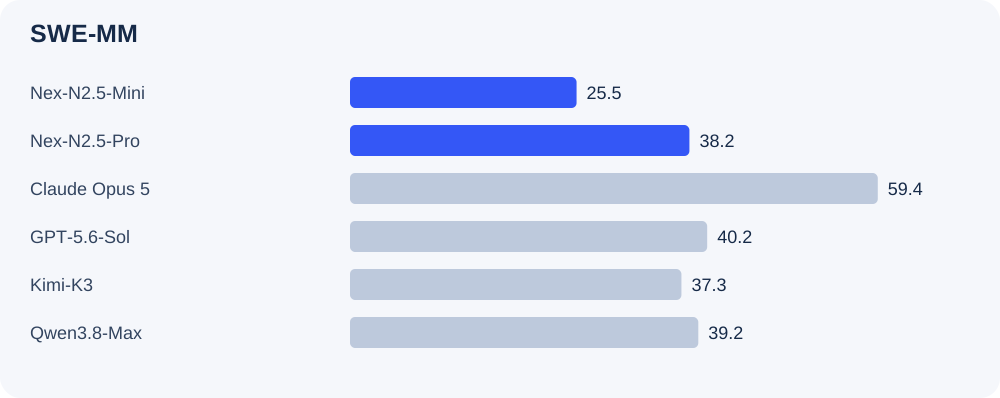
| SWE-MM | 25.5 | 38.2 | — | 59.4 | 40.2 | 37.3 | 20.6 | 39.2 | 39.2 |
| OmniDoc | 89.7 | 92.2 | 91.6 | — | 92.9 | 91.1 | — | — | 92.1 |
1 分数来源:优先采用官方评测排行榜与模型提供方发布的最新评测报告,包括 Kimi-K3、Qwen3.8-Max、GLM-5.3 和 HY4 的报告。没有公开来源的结果由我们自行评测获得。
2 采样参数:评测使用 temperature = 0.7、top_p = 0.95 和 top_k = 40。
3 评测框架:编程任务使用 NexAU 框架评测。
4 DeepSeek-V4-Pro:评测使用 DeepSeek-V4-Pro-0813 版本。
5 AutomationBench:使用公开版本。
6 BrowseComp:当 token 用量超过模型上下文窗口的 60% 时,使用 Summary 上下文压缩策略。
7 Vision2Web:报告 Frontend、Webpage 和 Website 三类任务的平均分,使用 Gemini-3.5-Flash 作为视觉语言评判模型,GLM-5V-Turbo(Claude Code)作为图形界面智能体。
8 OSWorld、WebTest、WebArena 等计算机与浏览器使用基准均使用 NexCUA 框架评测。界面定位坐标归一化到 0–1000。NexCUA 项目将于后续开源。
9 WebTestBench:结果在 oracle 模式下评测,使用真实检查清单,仅评估缺陷检测,不包含检查清单生成。
10 符号说明:粗体表示该项评测的最优结果,包括并列最优;“—”表示暂无数据。
真实生产力场景评测
以下图表保留原发布页的逐项对比,文本、多模态任务分别展示。完整评测结果见上方表格。
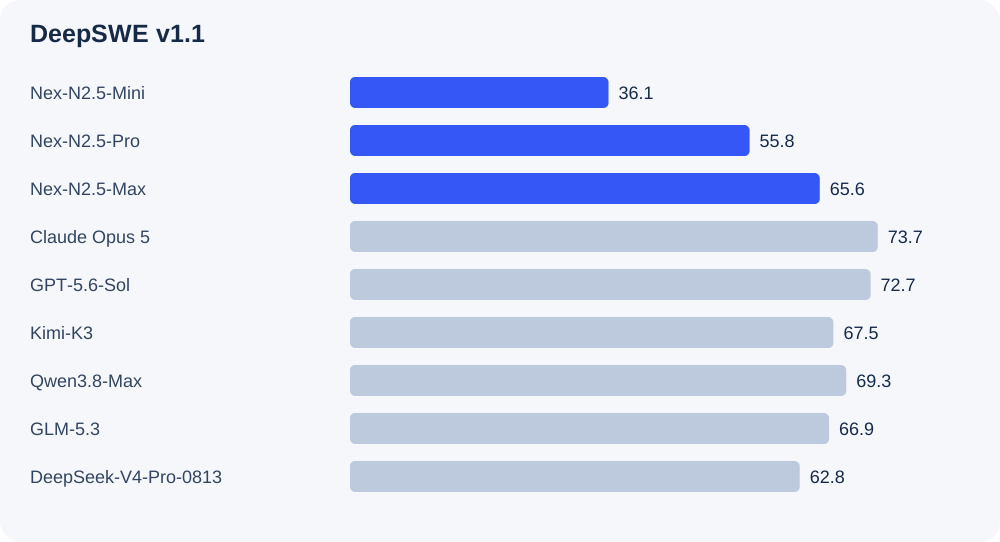
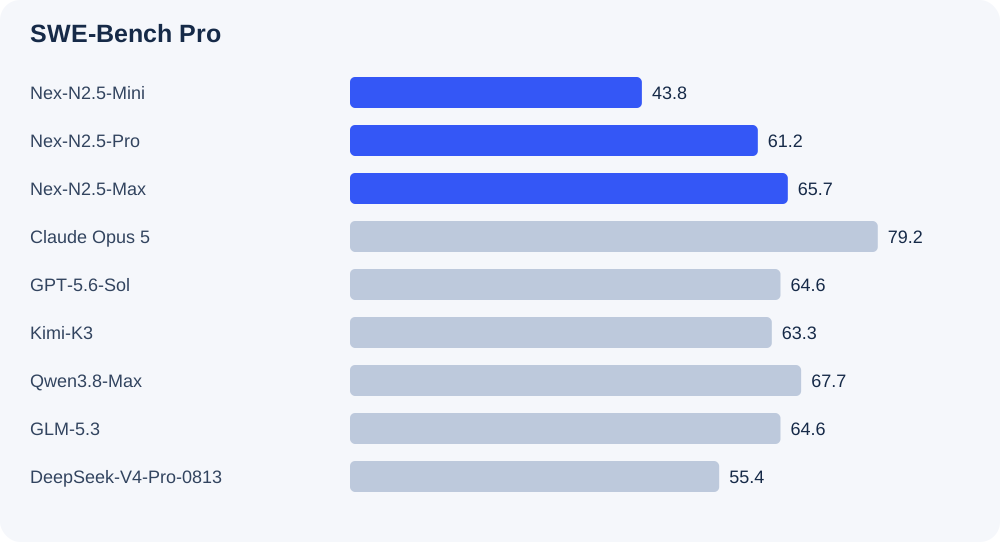
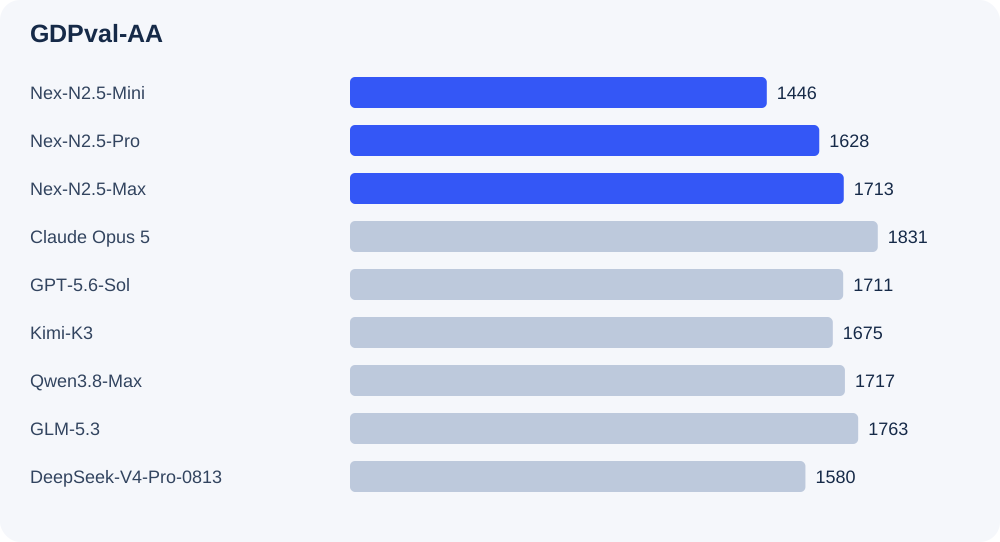
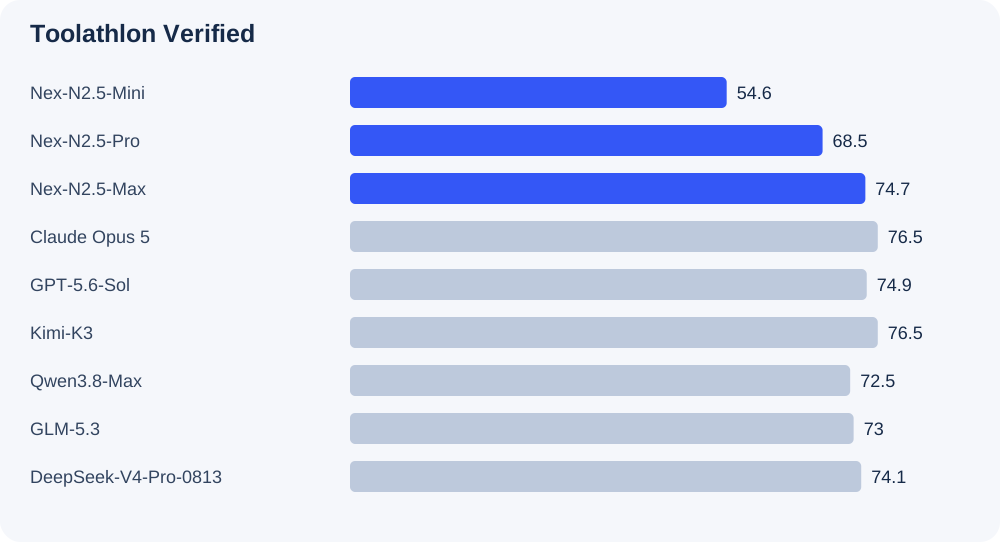

用 Nex-N2.5 构建
凝聚态物理
Nex-N2.5 Max
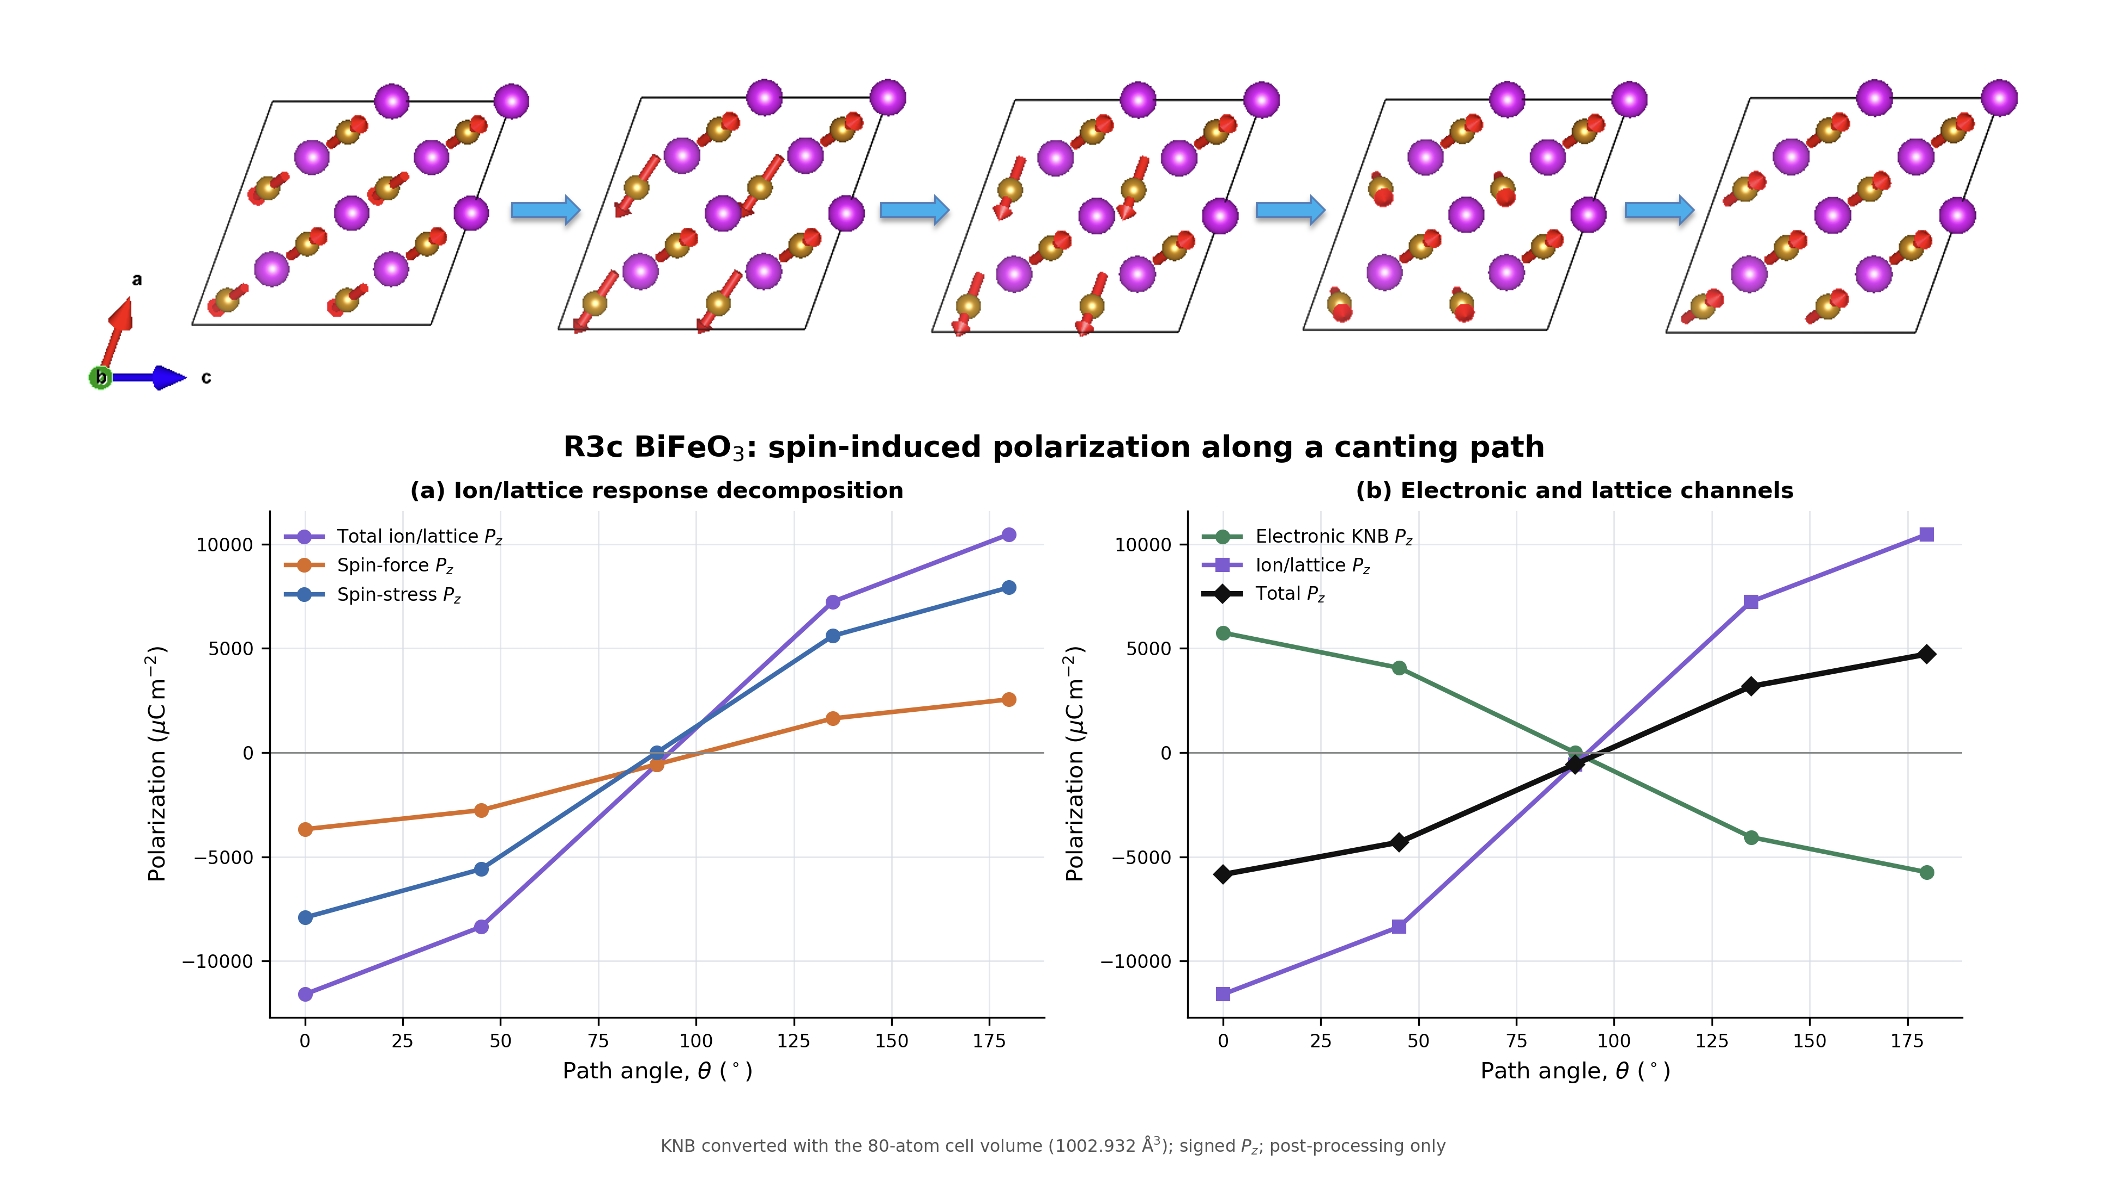
围绕 R3c BiFeO₃ 材料的磁控极化问题,Nex-N2.5 Max 模拟不同磁矩方向下的电极化变化,用路径角度—极化曲线呈现磁态与极化的耦合关系。结果图将晶体结构、磁矩旋转路径和计算曲线联系起来,为分析磁态如何调控电极化提供依据,也展示了低功耗磁电存储相关材料问题的研究过程。
CAD 设计
Nex-N2.5 Max
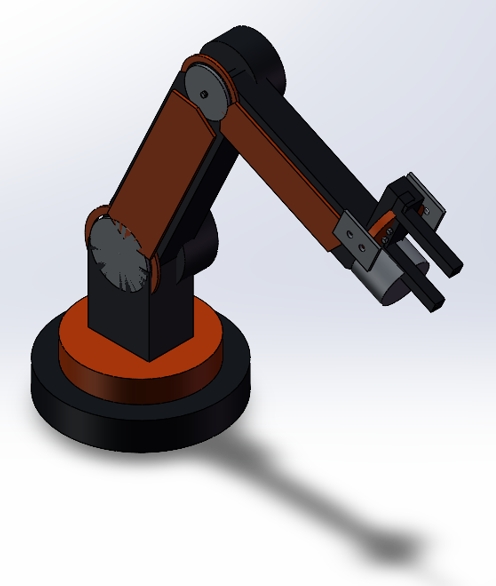
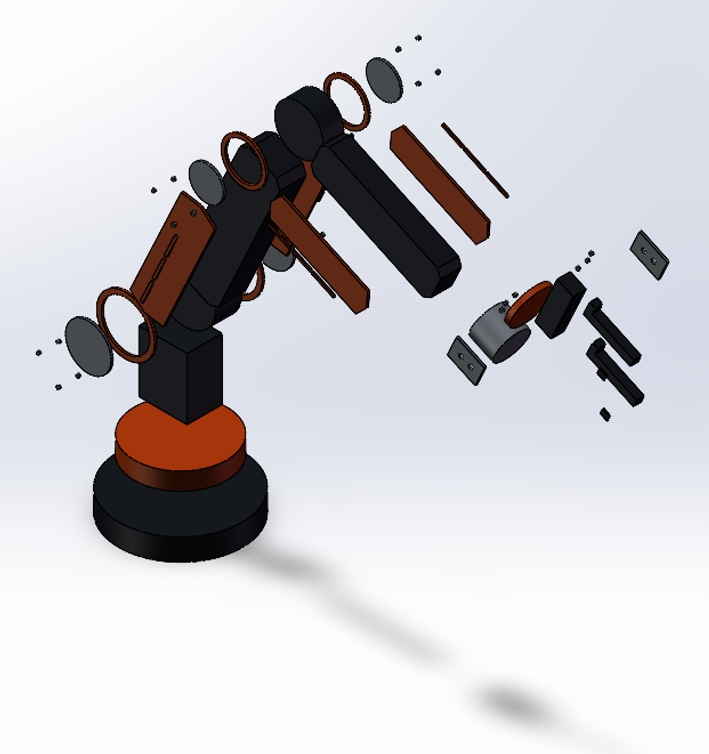
Nex-N2.5 Max 通过 Python 调用 SolidWorks COM,从零件建模、关节定位到整体装配,构建具有工业产品外观的机械臂。设计以深灰骨架、橙色装甲和金属关节组织结构,补充双指夹爪、分层外壳、法兰与紧固件。演示视频、装配视图和爆炸视图共同呈现从参数化设计到 CAD 装配的过程,以及各部件的空间关系。
芯片设计
Nex-N2.5 Max
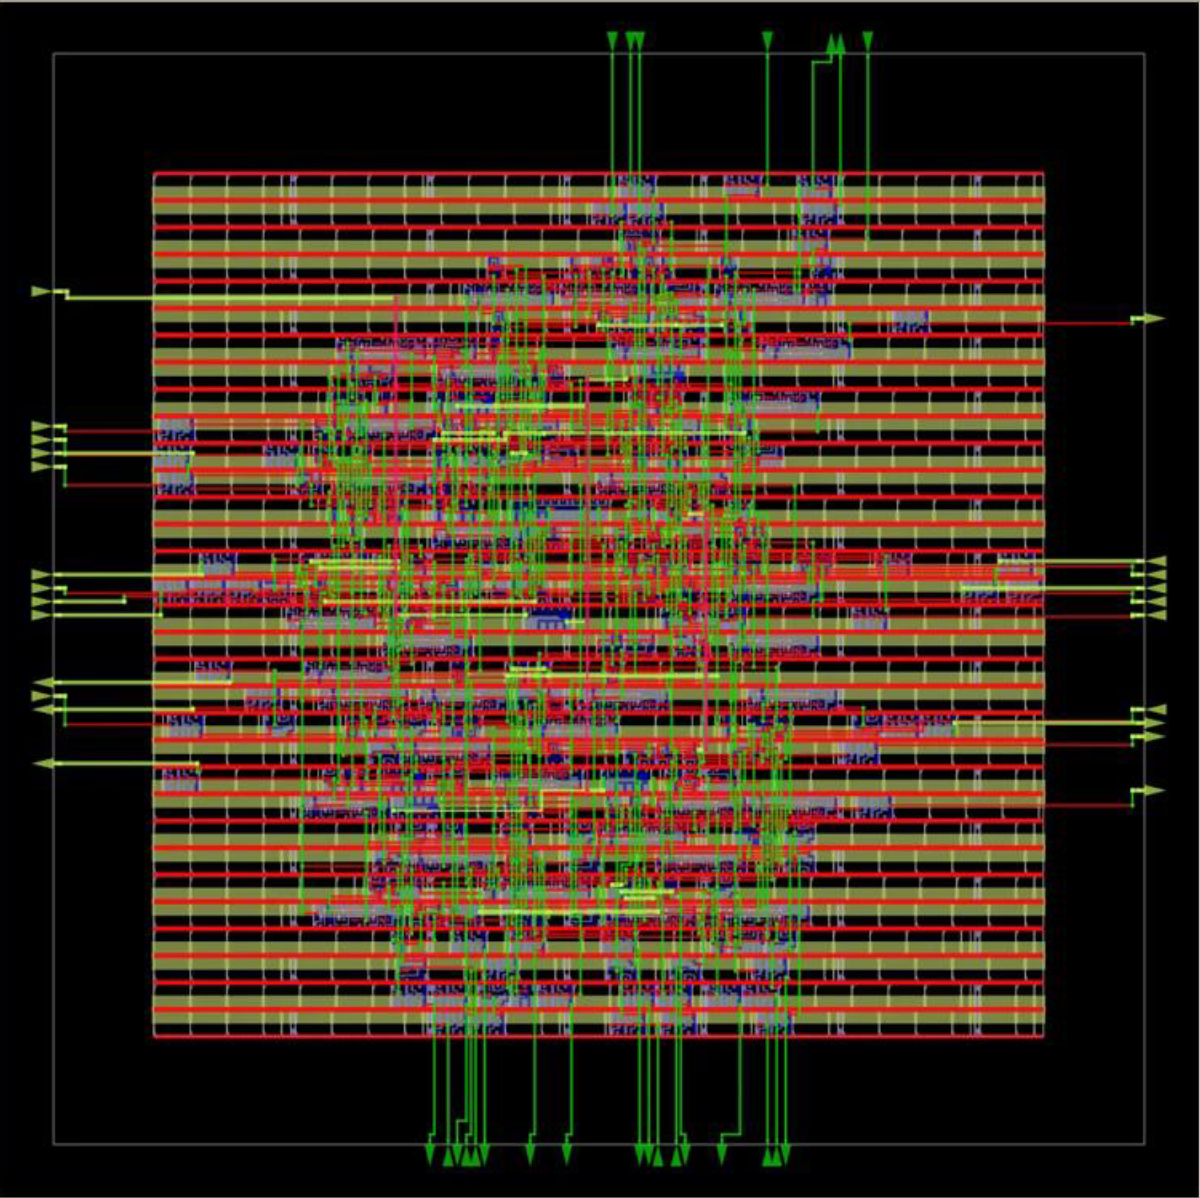
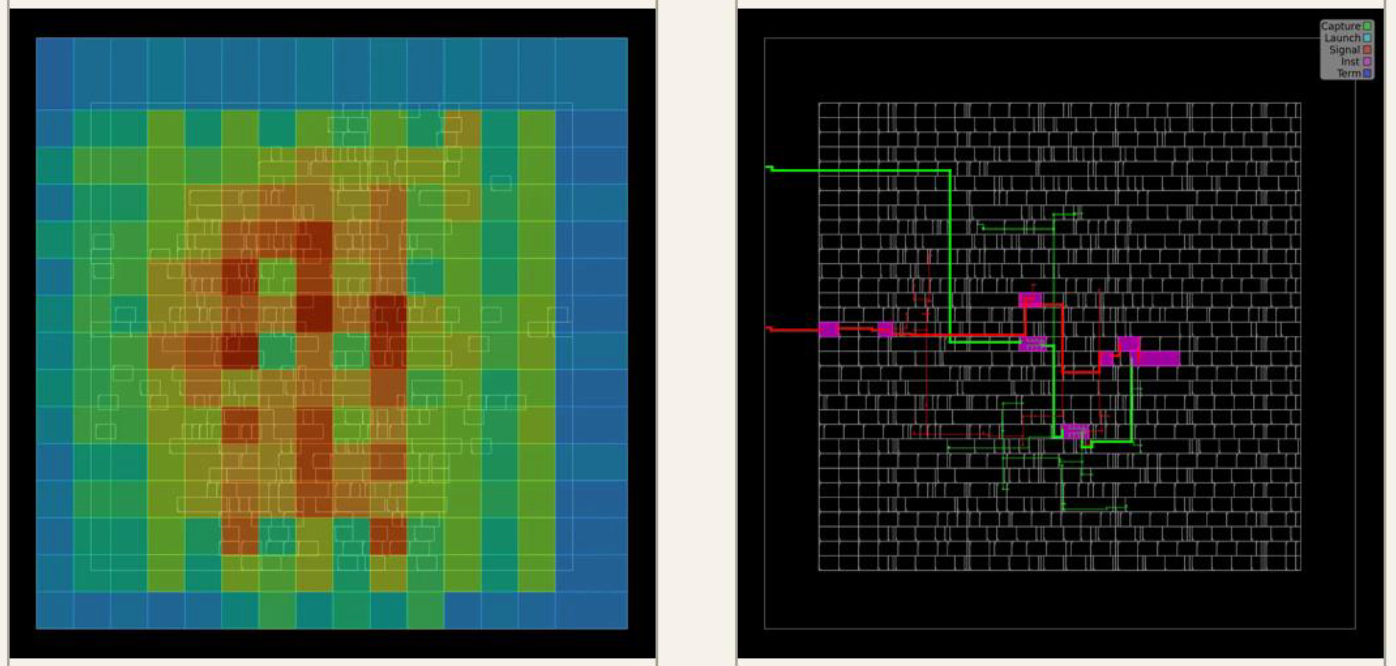
从一份存在缺陷的 CRC16-CCITT 流式加速器 RTL 出发,Nex-N2.5 Max 修复逐周期握手、忙碌状态、末字节处理和单周期完成信号,并调用 Verilator、Icarus Verilog、Yosys 与 OpenROAD 完成功能验证、综合及 Sky130 HD 布局布线。最终通过隐藏功能回归与完整物理实现,生成 GDS、DEF、SPEF 和门级网表;Setup / Hold TNS、详细布线违例均为 0,报告 Fmax 约 386 MHz。
长程游戏操作
Nex-N2.5 Pro
任务从《宝可梦 白金》的新游戏开始,要求 Nex-N2.5 Pro 仅凭游戏画面与正常按键,自主阅读对话、寻找路线、推进剧情,并管理队伍的体力、招式与战斗策略。目标是击败黑金道馆的瓢太,获得第一枚煤炭徽章;过程涵盖探索、训练、补给和失败后的策略调整,获胜后还需通过游戏内保存与重新载入确认徽章进度。
Office办公操作
Nex-N2.5 Pro
Nex-N2.5 Pro 在 LibreOffice Writer、Impress 和 Calc 中处理真实的研究报告、客户发布稿与业务工作簿。模型先阅读已有材料,理解内容结构、版式和数据关系,再完成研究笔记整理、演示文稿补页和价格表审阅。三个案例都将任务落实到可编辑的办公文件,并通过保存、复核与原有内容保留完成交付。
Nex-N2.5 Pro 阅读 UNEP《Emissions Gap Report 2024》,核对报告标题、章节结构和关键数据,再在 LibreOffice Writer 中整理研究笔记。正文提炼短结论与证据信号,独立附录记录来源、可见页面核查和信息使用范围,使结论能够回到原报告查证。最终保存为两页可编辑文档,并逐页复核内容与排版。
面对一份已有 12 页的 RiskIndex2026 客户发布稿,Nex-N2.5 Pro 先通读供应链风险主题、标题脉络与后续行动,再在 LibreOffice Impress 中补充一页呼应全文的收尾。新增页面沿用深蓝与橙色配色、既有版式及页脚信息,保留原有页面和顺序,最终保存并检查完整的 13 页可编辑演示文稿。
Nex-N2.5 Pro 在 LibreOffice Calc 中审阅芒果价格工作簿,结合价格表与定价政策理解 SKU、Product、Origin 等字段及其数据关系。新增的 Review Notes 工作表集中记录来源结构、价格汇总、关键字段完整性和到岸成本检查,为下一位分析师提供可接手的说明。原始数据行与公式保持完整,结果另存为可编辑工作簿并复核。
创意设计
Nex-N2.5 Pro
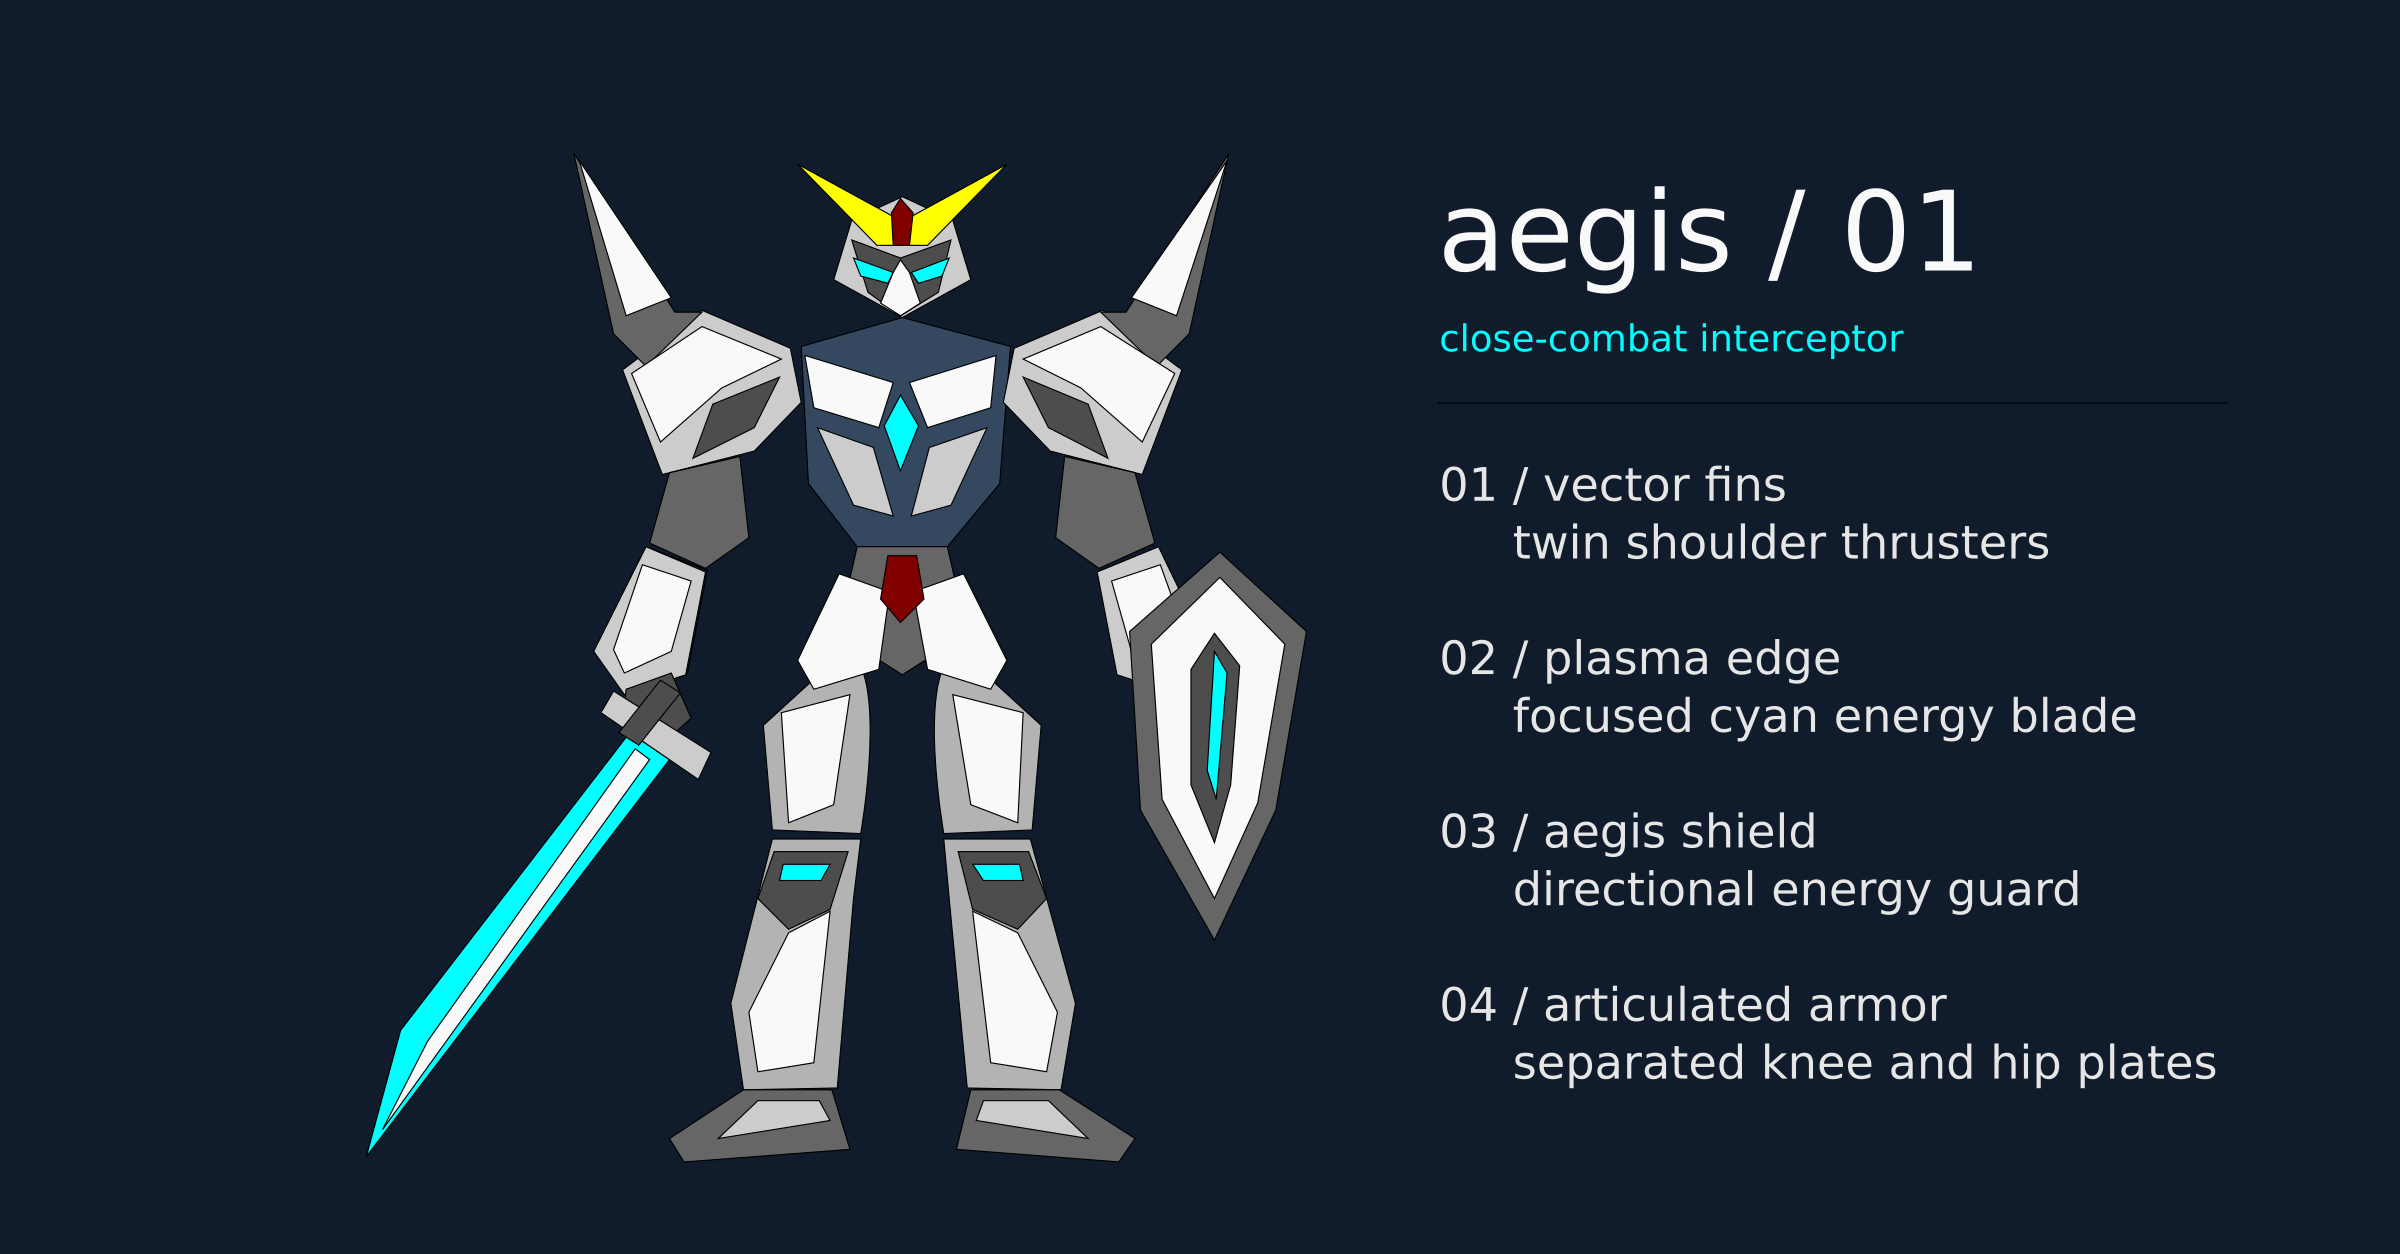
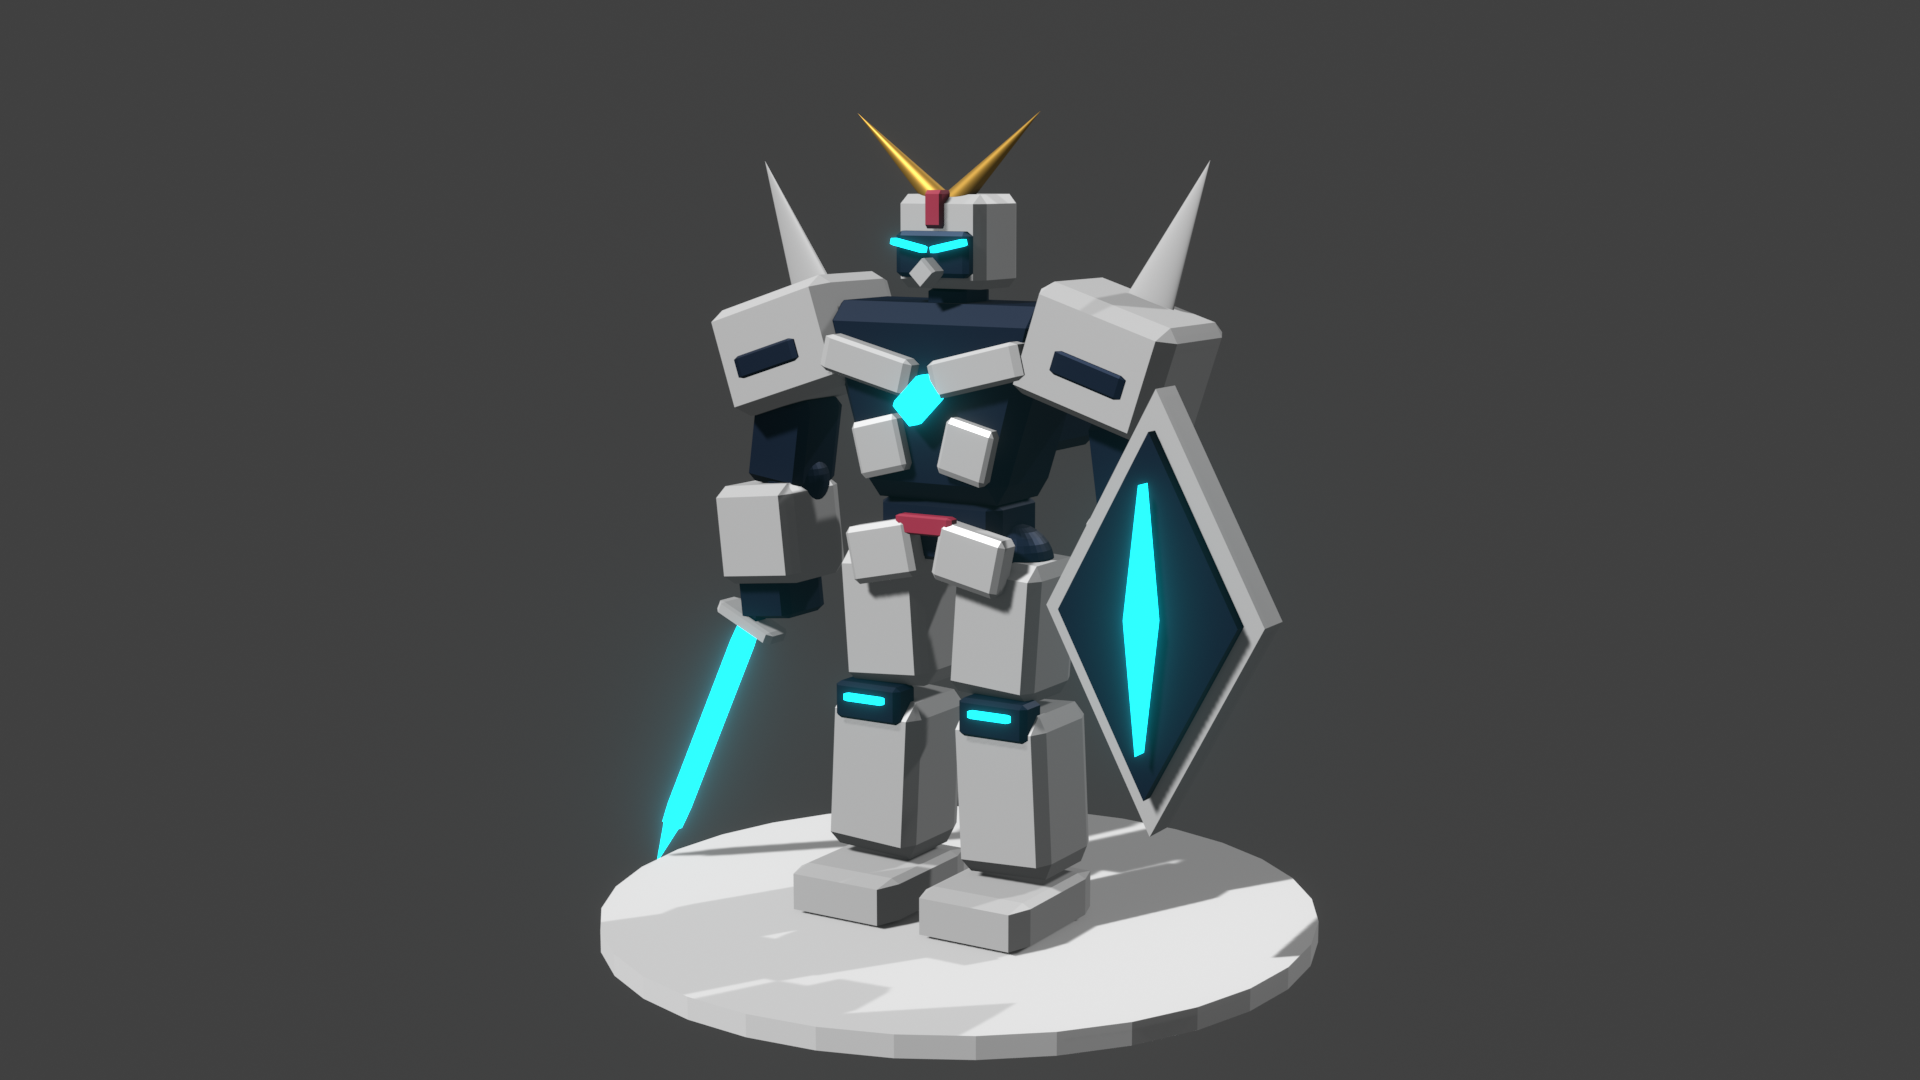
Nex-N2.5 Pro 先在 Inkscape 中通过图形界面逐步绘制机甲概念板,确定身体比例、装甲轮廓、剑盾装备与配色,再将二维设计转化为 Blender 中的 58 个独立网格分件。建模过程补全侧面厚度、背部推进器和连接结构,配置金属装甲、深色内构与能量自发光材质,最后加入相机、灯光和展示底座,完成 Eevee 渲染。
Vision2Context
Nex-N2.5 Pro
许多 Agent 任务受限于用户个性化上下文:例如申请公司 API 额度,模型需要了解内部平台、申请入口与审批流程。Nex-N2.5 Pro 根据用户授权范围,从主动录制的示范视频或日常屏幕观察中提取这些信息,生成可复用的个性化 Skills,供 NorthCUA、OpenClaw 等 Agent 使用。两段视频以差旅场景串联操作示范理解、Skill 生成和后续 Computer Use 执行。
复杂前端
Nex-N2.5 Max
从“用 SVG 画一只骑自行车的鹈鹕”,到第一人称高达空战和可拆解重拼的乐高城市,Nex-N2.5 Max 将简短的自然语言需求转化为可直接体验的前端作品。模型围绕每个创意补全场景、交互控件与反馈机制,把 SVG 动画、三维场景和游戏逻辑组织成完整页面,让用户能在同一处浏览、操作和体验。
根据“在白天空中,以第一人称驾驶高达与另一台高达对战”的需求,Nex-N2.5 Max 用 HTML 构建三维空战场景、机体表现和战斗界面。玩家可以移动、升降、推进并发射光束,在实时画面中观察距离与战斗状态的变化。场景、操控和视觉反馈共同构成可直接游玩的机甲对战体验。
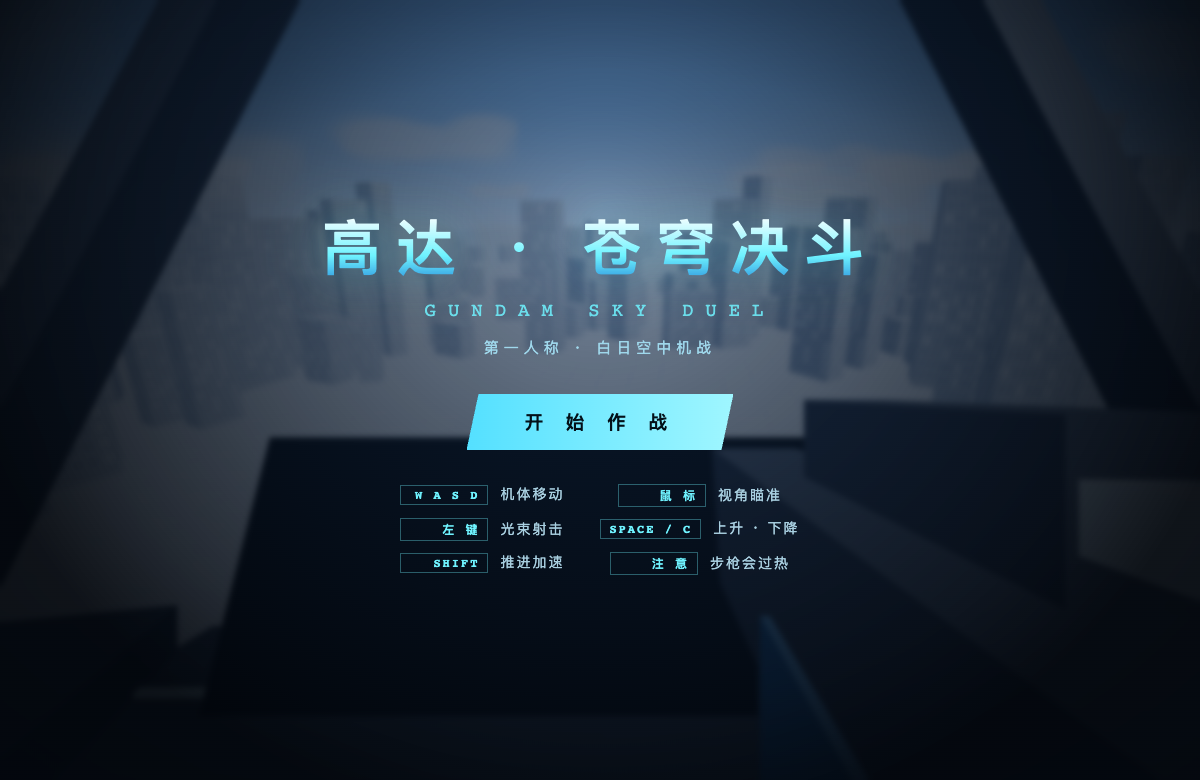
打开交互演示:高达 · 苍穹决斗
从一句“用 SVG 画个鹈鹕骑自行车”出发,Nex-N2.5 Max 将角色造型、自行车和运动场景组织为可交互的动画页面。骑行过程支持速度调节、昼夜切换和鸣笛,画面会随操作产生反馈。一个简单的绘图请求由此延伸为可观看、可调节、可游玩的前端小作品。
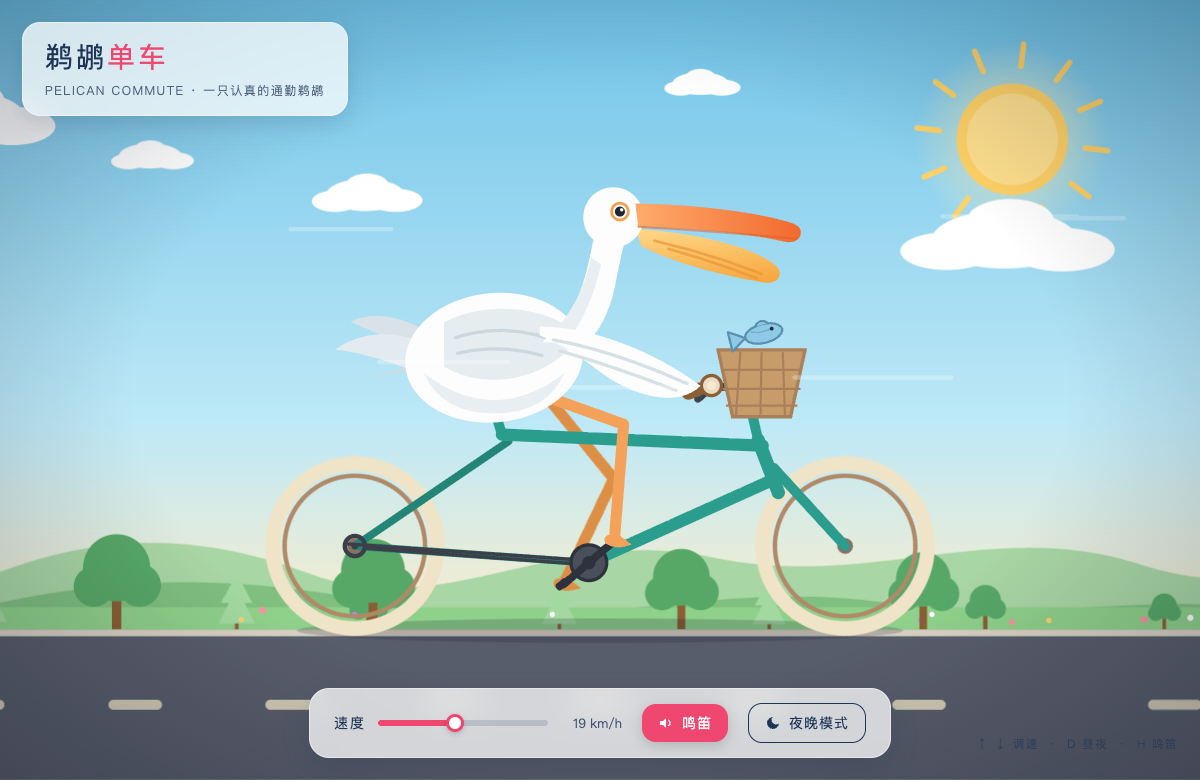
打开交互演示:鹈鹕单车
围绕“点击砖块让城市散开,再环视废墟慢慢重拼”的创意,Nex-N2.5 Max 构建包含地标建筑的三维乐高城市,并加入拆解、观察与重建操作。玩家可以从不同角度查看城市、拆除局部砖块,也可以一键重建;城市完整度和砖块状态随操作更新,让建筑从完整形态到解构、复原的过程清晰可见。
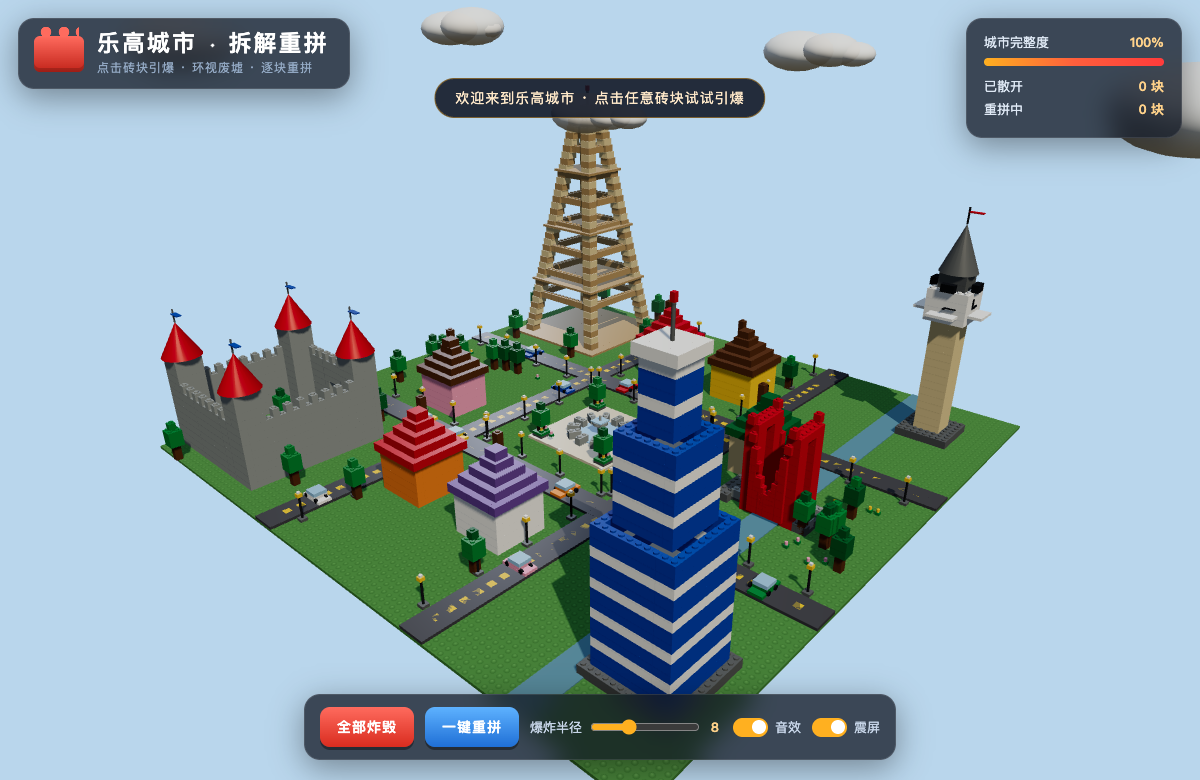
打开交互演示:乐高城市
使用 NexRT 推理
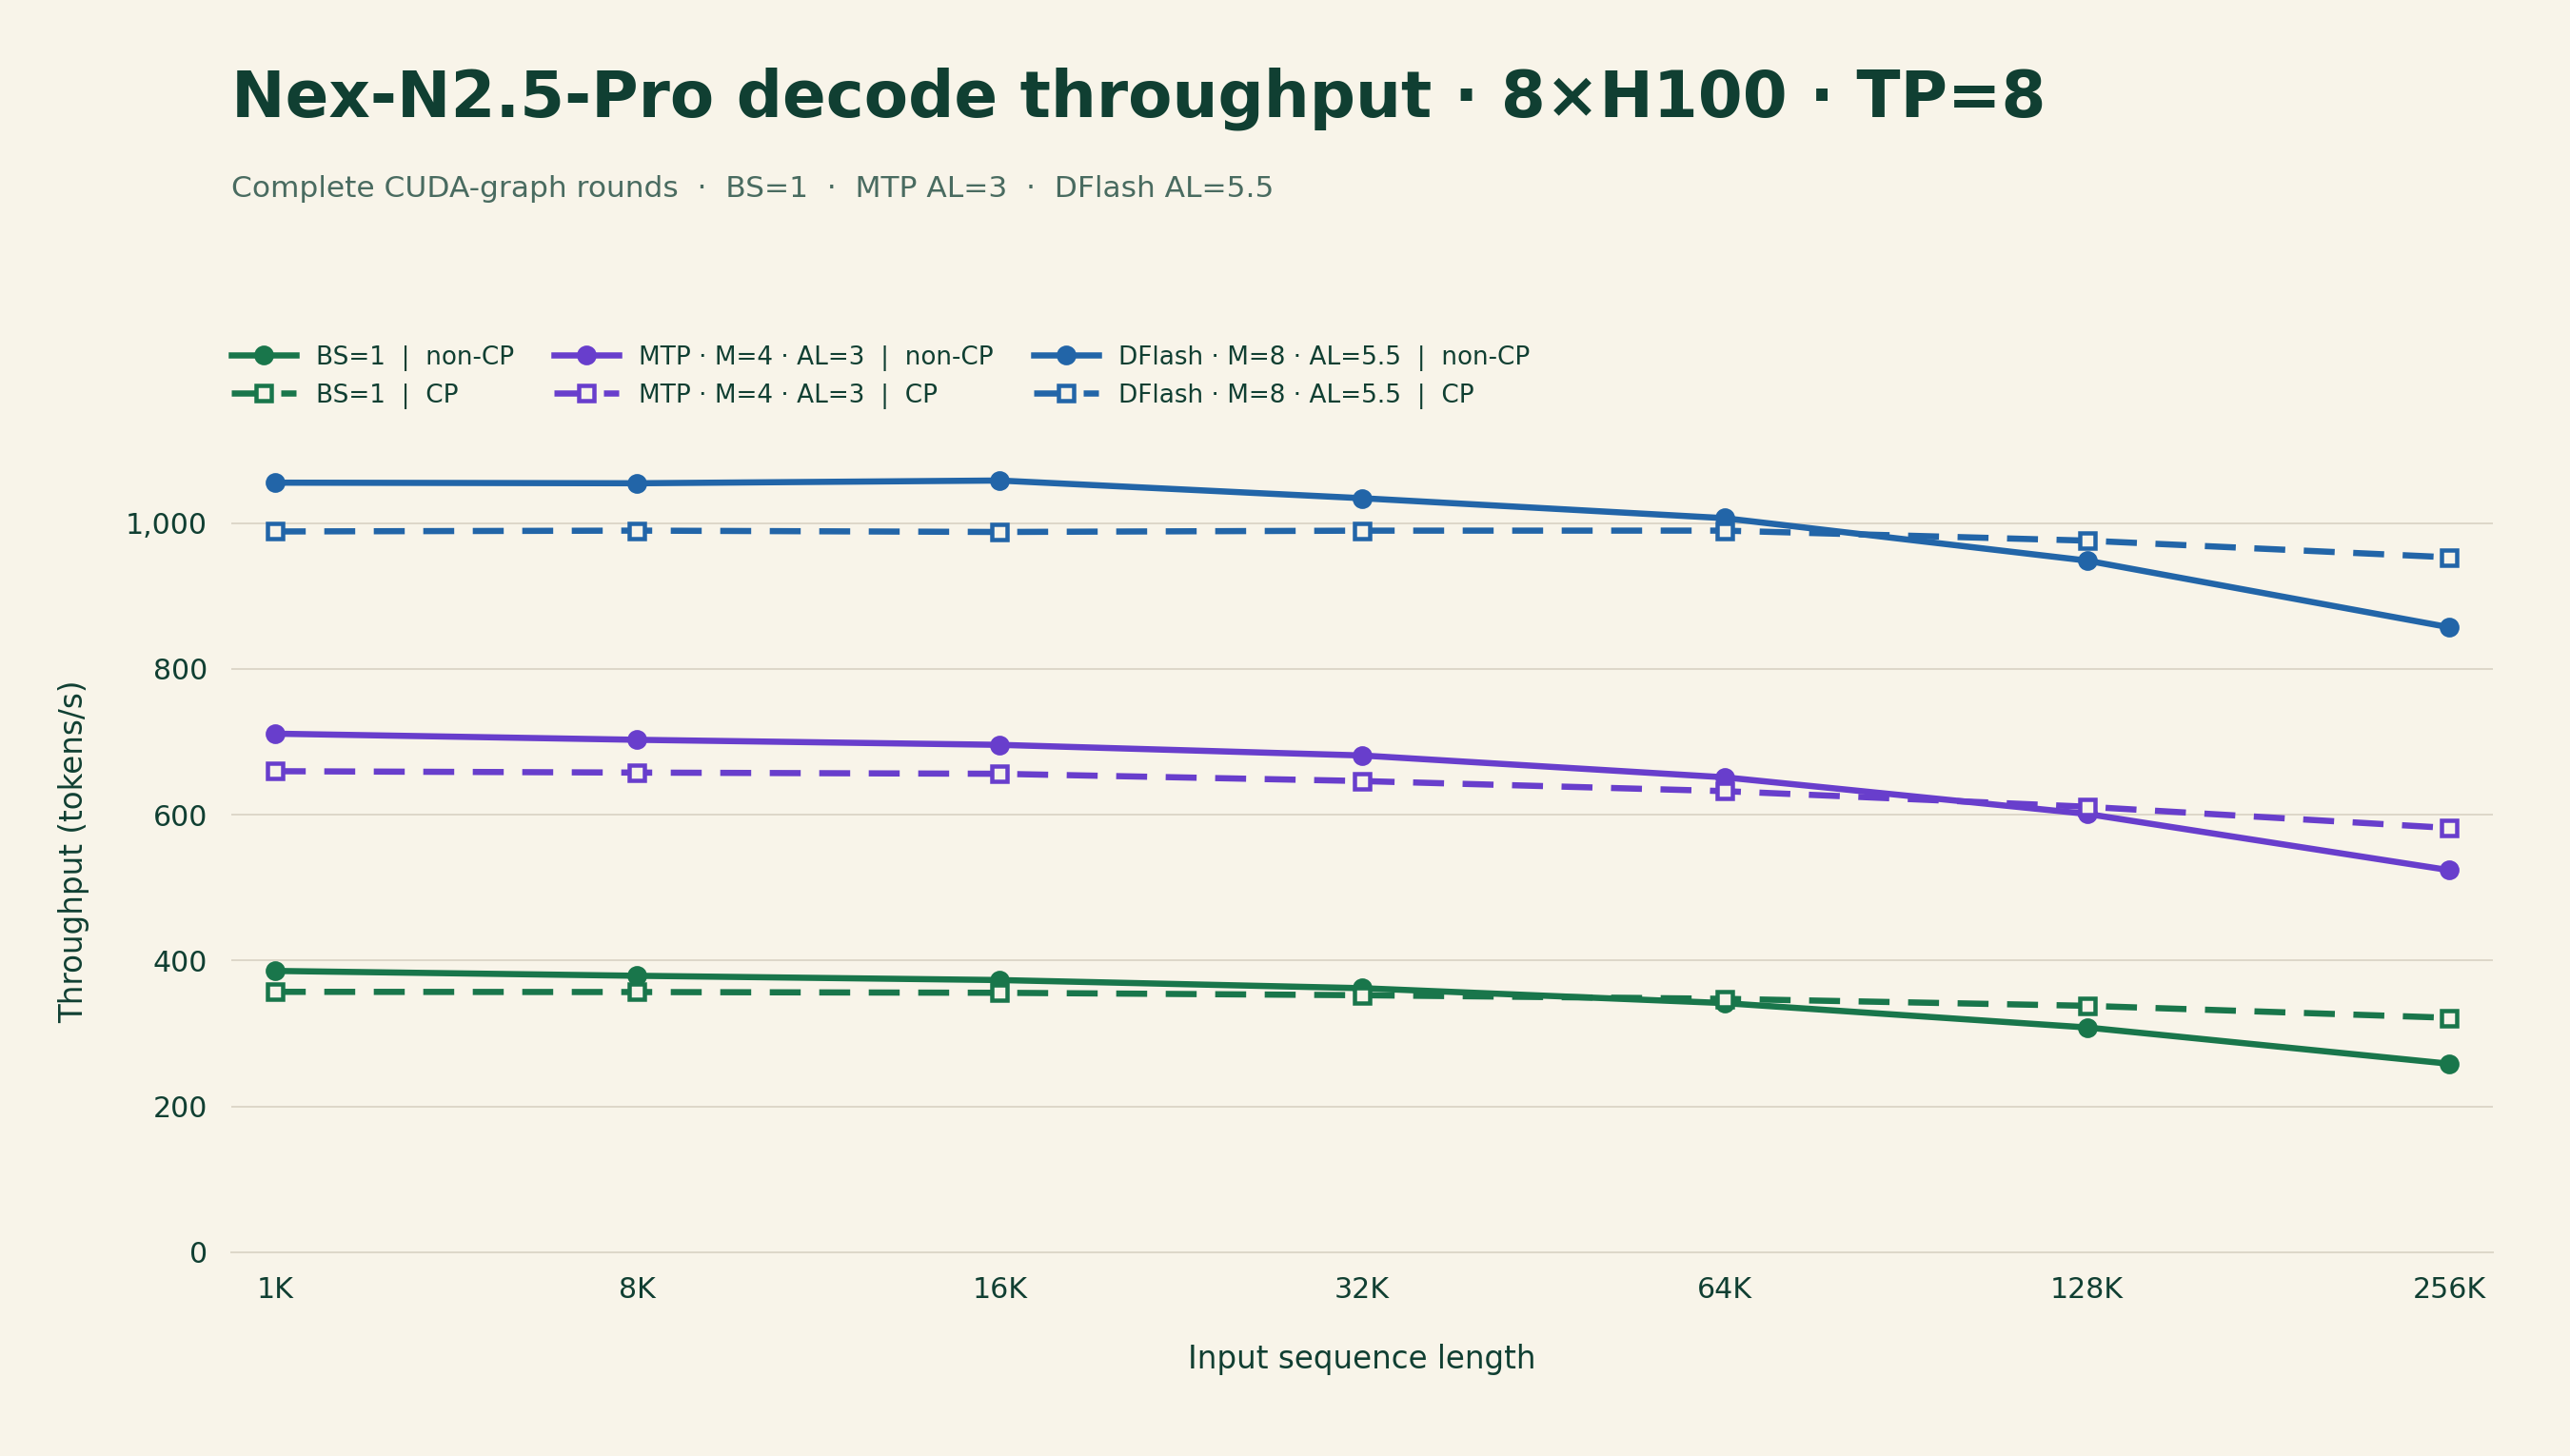
NexRT 是面向 Nex-N2.5-Pro 的单请求推理引擎,支持在 8 张 H100 或 H200 GPU 上运行普通解码、MTP 和 DFlash。通过定制 CUDA 内核、完整解码 CUDA Graph 和 GPU 直接通信,NexRT 优化从嵌入、注意力、MoE 到采样的整个解码路径。
NexRT 使用 SGLang 完成预填充,并在预填充与解码引擎之间共享路由专家权重;上下文并行注意力进一步减少长上下文中的重复 KV 读取。
评测说明
- 分数优先采用官方榜单和模型提供方的最新评测报告;无公开来源的结果由团队自行评测。
- 采样参数为 temperature = 0.7、top_p = 0.95、top_k = 40。编程任务使用 NexAU 评测框架。
- DeepSeek-V4-Pro 使用 0813 版本。BrowseComp 在 token 使用量超过上下文窗口的 60% 时采用 Summary 压缩策略。
- Vision2Web 汇总 Frontend、Webpage、Website 三类得分,以 Gemini-3.5-Flash 为视觉评判模型、GLM-5V-Turbo(Claude Code)为 GUI 智能体。
- OSWorld、WebTest、WebArena 等计算机与浏览器操作基准使用 NexCUA;定位坐标归一化至 0–1000。
- WebTestBench 使用 oracle 模式,仅依据标准检查清单评估缺陷发现,不包含检查清单生成。
使用方法
Docker 部署
我们提供预装定制版 sglang 的 Docker 镜像 nexagi/sglang:v0.5.18-nex-patch,可使用下列命令启动。
Nex-N2.5-Max
# Multi-node (2 nodes, 16 x H200). Run the same command on every node with:
#   <node-rank> = 0 on the head node, 1 on the other node
#   <node0-ip>  = IP of the head node (reachable from all others)
docker run --gpus all --shm-size 32g --network host \
  -v /path/to/your/model:/model \
  nexagi/sglang:v0.5.18-nex-patch \
  python3 -m sglang.launch_server \
    --model-path /path/to/your/model \
    --trust-remote-code \
    --host 0.0.0.0 \
    --port 8000 \
    --nnodes 2 \
    --node-rank "${NODE_RANK}" \
    --dist-init-addr "${MASTER_ADDR}:5000" \
    --tp 16 \
    --pp-size 1 \
    --dp 1 \
    --ep-size 16 \
    --attention-backend dsv4 \
    --kv-cache-dtype fp8_e4m3 \
    --page-size 256 \
    --moe-a2a-backend deepep \
    --moe-runner-backend deep_gemm \
    --moe-dense-tp-size 1 \
    --deepep-mode auto \
    --context-length 262144 \
    --mem-fraction-static 0.84 \
    --chunked-prefill-size 8192 \
    --enable-mixed-chunk \
    --disable-overlap-schedule \
    --max-running-requests 64 \
    --cuda-graph-max-bs-decode 64 \
    --cuda-graph-backend-decode full \
    --cuda-graph-backend-prefill disabled \
    --chat-template /path/to/nex-n2.5-max/chat_template.jinja \
    --reasoning-parser deepseek-r1 \
    --tool-call-parser qwen3_coder
Nex-N2.5-Pro
单机配置:8 张 H100。
docker run --gpus all --shm-size 32g --ipc=host \
  -p 30000:30000 \
  -v /path/to/your/model:/model \
  nexagi/sglang:v0.5.18-nex-patch \
  python3 -m sglang.launch_server \
    --model-path /model \
    --tp 8 \
    --host 0.0.0.0 --port 30000 \
    --reasoning-parser qwen3 \
    --tool-call-parser qwen3_coder \
    --chat-template /path/to/nex-N2.5-Pro/chat-template.jinja \
    --mamba-scheduler-strategy extra_buffer
Nex-N2.5-mini
单机配置:2 张 H100。
docker run --gpus all --shm-size 32g --ipc=host \
  -p 30000:30000 \
  -v /path/to/your/model:/model \
  nexagi/sglang:v0.5.18-nex-patch \
  python3 -m sglang.launch_server \
    --model-path /model \
    --tp 2 \
    --host 0.0.0.0 --port 30000 \
    --reasoning-parser qwen3 \
    --tool-call-parser qwen3_coder \
    --chat-template /path/to/nex-N2.5-mini/chat-template.jinja \
    --mamba-scheduler-strategy extra_buffer
推荐采样参数
为获得最佳生成质量,建议使用以下采样参数:
temperature: 0.7top_p: 0.95top_k: 40
思考模式
通过 reasoning_effort 控制 Nex-N2.5 的思考行为:
reasoning_effort |
模式 | 行为 |
|---|---|---|
"none" |
不思考 | 直接回复,不输出推理过程。 |
"medium"(默认) |
自适应思考 | 模型自行决定是否思考以及思考深度。 |
"high" |
思考 | 每次回复前都启用思考。 |
如需自适应思考,请在兼容 OpenAI 的 Chat Completions 请求中将 reasoning_effort 设为 "medium"。将 <served-model-name> 替换为服务实际提供的模型名:
{
  "model": "<served-model-name>",
  "messages": [
    {"role": "user", "content": "Explain how binary search works."}
  ],
  "reasoning_effort": "medium"
}
聊天模板使用 reasoning_effort;enable_thinking、thinking_mode 等参数需要由接入网关转换。
函数调用
Nex 系列模型支持函数调用。启动服务时加入 --tool-call-parser qwen3_coder 参数即可启用:
python -m sglang.launch_server --model-path /path/to/your/model --tool-call-parser qwen3_coder
推理内容解析
模型生成推理过程时,可配置 SGLang,将推理内容与最终回复分开:
- Nex-N2.5-mini 与 Nex-N2.5-Pro:
--reasoning-parser qwen3 - Nex-N2.5-Max:
--reasoning-parser deepseek-r1
上述部署命令已包含对应的推理解析器和 --tool-call-parser qwen3_coder。解析器负责提取推理内容,思考模式由 reasoning_effort 指定。